

مقالات
آموزش نصب و همراستاسازی ریل و واگن؛ جلوگیری از لقی، صدا و گیرکردن
حتی اگر بهترین ریل و واگن را برای دستگاه CNC یا سیستم اتوماسیون انتخاب کرده باشید، نصب نادرست میتواند بخش
مطالعه مقالهحتی اگر بهترین ریل و واگن را برای دستگاه CNC یا سیستم اتوماسیون انتخاب کرده باشید، نصب نادرست میتواند بخش
مطالعه مقاله
انتخاب بلبرینگ فقط با دانستن قطر شفت یا شمارهای مانند 6204 و 6205 انجام نمیشود. دو بلبرینگ با ابعاد یکسان
مطالعه مقاله
اگر روی یک بلبرینگ عبارتی مانند 6204-2RS-C3، 6205-ZZ یا 6306-C3 نوشته شده باشد، این اعداد و حروف تصادفی نیستند. بخش
مطالعه مقالهانتخاب بین سروو موتور AC و DC یکی از تصمیمهای کلیدی در طراحی سیستمهای کنترل حرکت است. هر دو نوع مزایا و محدودیتهای خاص خود را دارند و انتخاب نادرست میتواند منجر به هزینههای اضافی، کاهش عملکرد یا حتی شکست پروژه شود. در این مقاله به بررسی جامع تفاوتهای فنی، کاربردها و معیارهای انتخاب بین این دو نوع سروو موتور میپردازیم.
سروو موتورهای DC از یک روتور سیمپیچیشده (آرمیچر) و میدان مغناطیسی ثابت استفاده میکنند. جریان مستقیم از طریق براشها (جاروبکها) به روتور منتقل میشود و نیروی چرخشی ایجاد میکند. این موتورها معمولاً در ولتاژهای پایینتر (12V12V12V تا 48V48V48V) کار میکنند و کنترل سادهتری دارند.
در نسل جدیدتر، سروو موتورهای Brushless DC (BLDC) با حذف براشها و استفاده از کموتاسیون الکترونیکی، عمر بیشتر و کارایی بالاتری ارائه میدهند. این موتورها از نظر ساختاری به AC نزدیکتر هستند اما همچنان با ولتاژ DC تغذیه میشوند.
سروو موتورهای AC از موتورهای سنکرون سهفاز استفاده میکنند که روتور آنها معمولاً از آهنربای دائم (Permanent Magnet) ساخته شده است. این موتورها با ولتاژهای بالاتر (200V200V200V تا 480V480V480V) کار میکنند و برای کاربردهای صنعتی سنگین طراحی شدهاند. درایور این موتورها، سیگنال DC را به سهفاز AC تبدیل و فرکانس آن را برای کنترل دقیق سرعت تنظیم میکند.
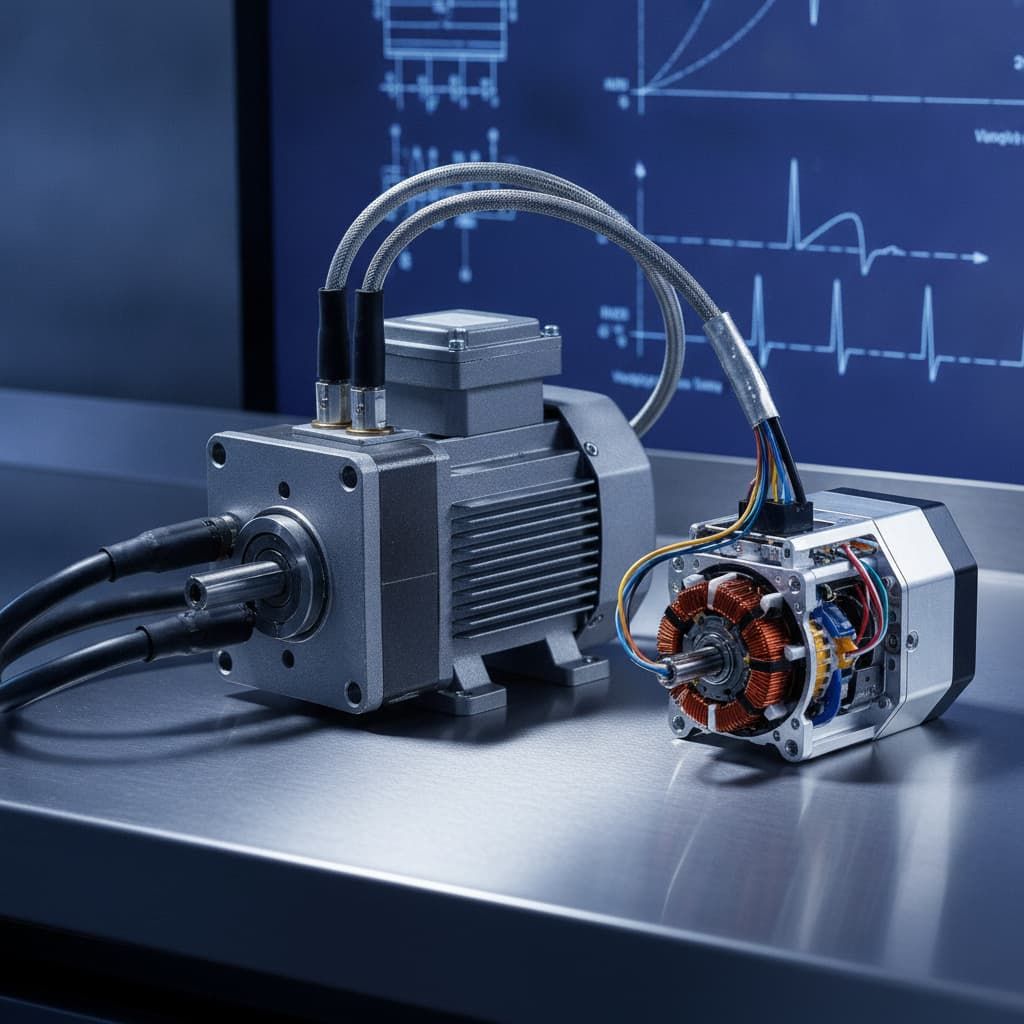
سروو موتورهای AC معمولاً در محدوده توان 100W100W100W تا 20kW20kW20kW و بالاتر عرضه میشوند و برای کاربردهایی که نیاز به گشتاور بالا دارند (مثل ماشینکاری، پرسهای بزرگ، رباتیک صنعتی) مناسباند. چگالی توان آنها بالاتر است و میتوانند در فضای کمتر، گشتاور بیشتری تولید کنند.
سروو موتورهای DC در محدودههای کوچکتر (10W10W10W تا 2kW2kW2kW) قویتر عمل میکنند. برای پروژههای کوچک، رباتهای سبک، تجهیزات پزشکی و اتوماسیون آزمایشگاهی گزینه مناسبتری هستند.
موتورهای AC به دلیل اینرسی پایینتر روتور و قابلیت ارائه جریان بالا در لحظه استارت، شتاب و واکنش سریعتری دارند. سرعتهای نامی آنها معمولاً در محدوده 200020002000 تا 6000 RPM6000 \, \text{RPM}6000RPM است و برخی مدلهای ویژه تا 10000 RPM10000 \, \text{RPM}10000RPM نیز میرسند.
موتورهای DC سرعتهای متوسطتر (150015001500 تا 3000 RPM3000 \, \text{RPM}3000RPM) دارند اما در کاربردهایی که سرعت بسیار بالا مورد نیاز نیست، کنترل نرمتر و یکنواختتری ارائه میدهند.
دقت سروو موتور بیشتر به کیفیت انکودر و درایور بستگی دارد تا نوع موتور. با این حال، موتورهای AC به دلیل نداشتن براش و کموتاسیون مکانیکی، نویز الکتریکی کمتری دارند و در کاربردهای بسیار دقیق (دقت زیر ±0.01°\pm 0.01°±0.01°) عملکرد بهتری نشان میدهند.
موتورهای DC در محدوده دقت ±0.1°\pm 0.1°±0.1° تا ±0.05°\pm 0.05°±0.05° کاملاً قابل اعتماد هستند و برای اکثر کاربردهای اتوماسیون کافیاند.
سروو موتورهای AC راندمان بالاتری (معمولاً 85%85\%85% تا 95%95\%95%) دارند. گرمای تولیدی کمتر است و در چرخههای کاری طولانی و سنگین بهتر عمل میکنند. نیاز به خنککاری فعال کمتر است.
موتورهای DC به دلیل اتلاف انرژی در براشها و مقاومت آرمیچر، راندمان پایینتری (70%70\%70% تا 85%85\%85%) دارند و در کاربردهای continuous duty گرمای بیشتری تولید میکنند. مدلهای BLDC این مشکل را تا حد زیادی حل کردهاند.
وجود براشها بزرگترین نقطه ضعف این موتورها است. براشها در اثر اصطکاک و جرقهزنی فرسوده میشوند و معمولاً هر 200020002000 تا 500050005000 ساعت کار نیاز به تعویض دارند. این موضوع هزینه نگهداری و زمان توقف (downtime) را افزایش میدهد.
گرد و غبار ناشی از فرسایش براشها میتواند به مدارات الکترونیکی آسیب برساند و در محیطهای تمیز (مثل اتاقهای تمیز الکترونیک یا صنایع غذایی) مشکلساز باشد.
بدون براش هستند و تنها قطعات مکانیکی آنها بلبرینگها هستند که عمر بسیار طولانی (200002000020000 تا 500005000050000 ساعت و بیشتر) دارند. نیاز به نگهداری تقریباً صفر است و در محیطهای صنعتی سخت (دما، رطوبت، گرد و غبار) عملکرد پایدارتری دارند.
درایورهای آنها سادهتر و ارزانتر هستند. بسیاری از مدلهای ساده تنها با کنترل ولتاژ یا PWM قابل کنترلاند. برای کاربردهای آموزشی، پروتوتایپسازی و پروژههای DIY انتخاب مناسبی هستند.
معمولاً از رابطهای ساده مثل Analog Voltage (±10V\pm 10V±10V)، PWM یا سریال (UART، I2C) استفاده میکنند. پیکربندی و راهاندازی سریعتر است.
درایورهای آنها پیچیدهتر، قدرتمندتر و گرانتر هستند. از الگوریتمهای کنترلی پیشرفتهای مثل Field-Oriented Control (FOC) استفاده میکنند که دقت و عملکرد بالایی ارائه میدهد.
از پروتکلهای صنعتی مثل EtherCAT، PROFINET، CANopen، Modbus و Pulse/Direction پشتیبانی میکنند و در سیستمهای اتوماسیون بزرگ به راحتی یکپارچه میشوند.
اگر بودجه محدود است، سروو موتورهای DC گزینه اقتصادیتری هستند. یک سروو DC با درایور در محدوده 50تا50 تا 50تا500 قابل تهیه است، در حالی که یک سیستم AC معادل ممکن است 300تا300 تا 300تا3000 هزینه داشته باشد.
با این حال، برای کاربردهای صنعتی باید هزینه کل مالکیت (TCO) را در نظر بگیرید: نگهداری کمتر، راندمان بالاتر و عمر طولانیتر موتورهای AC ممکن است در بلندمدت صرفهجویی قابل توجهی ایجاد کند.
در محیطهای تمیز، کنترلشده و آزمایشگاهی هر دو نوع مناسب هستند. اما در محیطهای صنعتی با گرد و غبار، رطوبت، دمای بالا یا ارتعاشات شدید، موتورهای AC قابل اعتمادتر هستند.
برای پروژههای ساده، پروتوتایپسازی سریع، یا وقتی تیم شما تخصص عمیق در کنترل حرکت ندارد، موتورهای DC راحتتر و سریعتر راهاندازی میشوند.
برای پروژههای پیچیده چندمحوره که نیاز به هماهنگی دقیق، کنترل توزیعشده و یکپارچگی با PLC یا سیستم SCADA دارند، موتورهای AC انعطاف و قابلیتهای بیشتری ارائه میدهند.
اگر سیستم شما 888 تا 242424 ساعت در روز و 555 تا 777 روز در هفته کار میکند، موتورهای AC انتخاب منطقیتری هستند. برای کاربردهای intermittent یا duty cycle پایین، موتورهای DC کاملاً کافی هستند.
سروو موتورهای Brushless DC در واقع پلی بین دو دنیا هستند. آنها مزایای عمده AC (بدون براش، عمر بالا، راندمان خوب) را با سادگی نسبی و ولتاژ پایین DC ترکیب میکنند.
برای بسیاری از کاربردهای میانرده (توان 100W100W100W تا 2kW2kW2kW، دقت متوسط تا بالا، محیط نیمهصنعتی)، BLDC انتخاب بهینه است. قیمت آنها بین DC معمولی و AC سنکرون قرار دارد.
انتخاب بین سروو موتور AC و DC بستگی به الزامات خاص پروژه شما دارد:
سروو DC را انتخاب کنید اگر:
سروو AC را انتخاب کنید اگر: